La visión, para los seres humanos, es un sentido complejo y adaptable. Distinguimos formas, colores, texturas y, crucialmente, la ausencia de barreras físicas. Pero para los robots, la realidad se presenta de una manera muy diferente. Imaginen un almacén automatizado, un hospital con pasillos acristalados o un vehículo autónomo en una ciudad moderna: en todos estos escenarios, la presencia de una simple pared de cristal puede transformarse de un elemento arquitectónico en un obstáculo infranqueable o, peor aún, en una colisión inminente. El problema radica en que, a menudo, los robots no "saben" que una pared de cristal existe, y eso es un problema significativo que la ingeniería robótica y la inteligencia artificial aún luchan por resolver completamente.
La paradoja de la percepción robótica
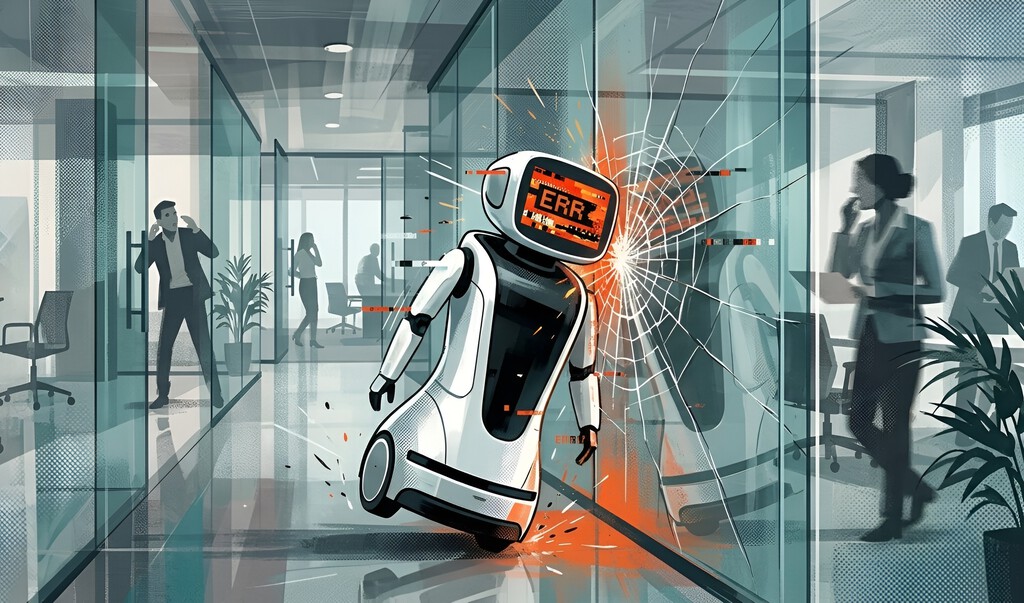
La dificultad del cristal para la robótica es una paradoja. Es transparente para la luz visible, lo que significa que un robot que solo "ve" con cámaras RGB percibe lo que hay *detrás* del cristal, no el cristal en sí. Para un algoritmo de visión artificial, una puerta de cristal es indistinguible del espacio abierto. Esta falta de una barrera visual clara confunde los sistemas diseñados para detectar obstáculos basados en color, forma o interrupción del haz de luz. Personalmente, considero que este es uno de los retos más fascinantes porque ataca la raíz de cómo los robots construyen su modelo del mundo.
Además de la transparencia, el cristal es también un material altamente reflectante. Los sensores que dependen de la emisión y recepción de haces de luz, como el LiDAR (Detección y Rango de Luz) o los sensores ultrasónicos, pueden confundirse con facilidad. Un haz de luz LiDAR que golpea una superficie de cristal puede reflejarse especularmente en una dirección inesperada, o incluso atravesar el cristal y rebotar en un objeto detrás, creando lecturas erróneas. Esto puede llevar a que el robot ignore una barrera real o detecte "fantasmas" donde no hay nada. Es un problema que subraya la necesidad de una comprensión contextual más profunda en la percepción robótica.
Tecnologías actuales y sus limitaciones
La mayoría de los robots modernos dependen de una combinación de sensores para navegar y comprender su entorno. Sin embargo, cada tecnología tiene sus puntos ciegos cuando se trata del cristal.
Sensores y visión artificial
Las cámaras RGB son excelentes para la detección de objetos y el reconocimiento de patrones, pero como se mencionó, fallan con el cristal debido a su transparencia. Los algoritmos de visión artificial entrenados para identificar "paredes" o "puertas" no tienen un rasgo visual distintivo que asociar con una superficie de cristal, a menos que esta tenga un marco o una pegatina. Incluso entonces, el robot detecta el marco o la pegatina, no la superficie de cristal subyacente. Para más información sobre los desafíos de la visión artificial con superficies transparentes, puede consultar este artículo sobre las limitaciones de los sistemas visuales en robótica.
Los sensores LiDAR, que crean un mapa 3D del entorno emitiendo láseres y midiendo el tiempo de vuelo de la luz, también tienen problemas. Un rayo láser puede rebotar en la superficie exterior del cristal, en la superficie interior, o atravesarlo completamente. Esta ambigüedad puede generar un mapa de puntos ruidoso e inconsistente, haciendo que el robot interprete incorrectamente su entorno tridimensional. Un estudio sobre los problemas de LiDAR en entornos complejos explica más a fondo estos desafíos.
El papel de la profundidad y la textura
Las cámaras de profundidad, como las que utilizan luz estructurada o técnicas de tiempo de vuelo (Time-of-Flight), buscan medir la distancia a los objetos. Sin embargo, el cristal puede dispersar o absorber la luz infrarroja que estas cámaras emiten, o reflejarla de forma que la medición de distancia sea inexacta o inexistente. No hay una "textura" discernible en una superficie de cristal transparente para que estos sensores la analicen, lo que dificulta la generación de un mapa de profundidad fiable. Los desafíos en la percepción de profundidad para sistemas robóticos son un campo activo de investigación.
Soluciones emergentes y el futuro
La comunidad robótica está explorando diversas estrategias para superar este obstáculo invisible.
Fusión de sensores y aprendizaje automático
Una de las vías más prometedoras es la fusión de datos de múltiples tipos de sensores. Combinar información de cámaras RGB, LiDAR, radares (que pueden penetrar el cristal o detectar sutiles reflexiones) y sensores ultrasónicos podría proporcionar una imagen más completa y robusta del entorno. El aprendizaje automático y la inteligencia artificial juegan un papel crucial aquí, ya que pueden entrenarse para correlacionar las lecturas inconsistentes de diferentes sensores con la presencia de cristal, aprendiendo patrones que escapan a la programación explícita. Investigaciones en fusión de sensores para navegación autónoma muestran avances significativos en esta área.
Adaptaciones en el entorno y nuevas aproximaciones
Otra solución es adaptar el entorno para facilitar la percepción robótica. Marcar las superficies de cristal con patrones, texturas o recubrimientos específicos que sean detectables por los sensores del robot sin ser intrusivos para los humanos es una opción. Sin embargo, esto no siempre es práctico ni estético.
A largo plazo, la investigación se inclina hacia el desarrollo de sensores completamente nuevos o algoritmos de percepción más sofisticados que puedan inferir la presencia de cristal basándose en fenómenos como la polarización de la luz o las micro-distorsiones que el cristal provoca. Algunos fabricantes de robots ya están implementando soluciones específicas para industrias donde el cristal es frecuente, como se puede ver en las innovaciones en robótica para almacenes.
Implicaciones prácticas y la seguridad
La incapacidad de los robots para detectar el cristal no es solo una curiosidad técnica; tiene importantes implicaciones prácticas y de seguridad. En entornos industriales, un robot que choca contra una pared de cristal puede sufrir daños costosos, interrumpir operaciones o, en el peor de los casos, causar lesiones si el cristal se rompe. En aplicaciones como los vehículos autónomos, la detección precisa de parabrisas, ventanas de edificios o barreras de cristal es fundamental para la seguridad de los pasajeros y los peatones. Personalmente, creo que la seguridad es paramount, y este problema del cristal es un recordatorio de que la tecnología, por avanzada que sea, debe ser fiable en todos los escenarios posibles antes de una implementación masiva. Los estándares de seguridad para robots colaborativos ya abordan muchos de estos riesgos, pero el cristal sigue siendo un punto ciego que requiere atención continua.
En resumen, aunque el cristal es omnipresente en nuestra arquitectura y diseño moderno, sigue siendo un desafío considerable para la percepción robótica. La solución probablemente residirá en una combinación de tecnologías de sensores avanzadas, algoritmos de inteligencia artificial más inteligentes y, quizás, una adaptación sutil de nuestros entornos para convivir de manera más armoniosa con nuestros compañeros robóticos.
Robótica
Inteligencia Artificial
Sensores
Visión Artificial